昀智科技 专注晶圆搬运机器人,破解伺服系统自主可控难题
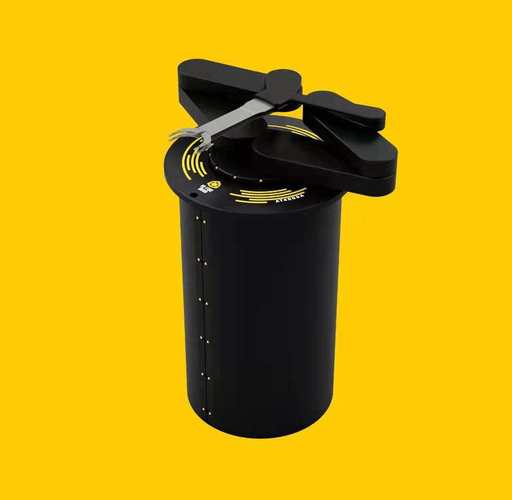
在半导体制造领域,晶圆搬运机器人是确保晶圆在各项工艺之间高效、洁净流转的核心装备。长期以来,其核心部件——高性能伺服系统严重依赖进口,成为制约我国半导体产业链安全可控的瓶颈之一。焕昀科技(以下简称"昀智科技")聚焦晶圆搬运机器人赛道,以高性能伺服系统的自主研发为突破口,致力于实现从底层部件到整机产品的全面自主可控,为国产半导体装备注入新动能。
一、直击痛点:伺服系统成晶圆搬运自主化的"堵点"
晶圆搬运机器人对运动控制的精度、速度、稳定性及洁净度要求极高。伺服系统作为机器人的"心脏"与"肌肉",直接决定了搬运的重复定位精度、振动抑制和传输效率。当前,高端伺服系统市场由国外品牌主导,不仅价格高昂,且存在供货周期长、定制化响应慢、信息安全风险等问题。一旦外部环境变化,国内晶圆厂和机器人集成商将面临核心部件断供的风险。
曦智科技深刻洞察这一产业痛点,自成立之初便确立了"核心部件自主化+整机产品规模化"的双轮驱动战略。公司以伺服驱动算法、高刚性伺服电机、精密减速传动等关键技术的自主攻关为起点,逐步构建起完整的晶圆搬运机器人产品线,覆盖洁净车间内的大气机械手、真空机械手及EFEM(设备前端模块)等核心场景。
二、技术攻坚:高性能伺服系统的自主突围
实现伺服系统自主可控,并非简单的国产替代,而是要在性能、可靠性及场景适配性上实现对标甚至超越。昀智科技从三个维度展开技术攻坚:
- 控制算法层面,针对晶圆搬运中高频启停、微米级定位和极低振动的要求,自研了自适应振动抑制算法与前馈控制策略,有效降低了机械臂末端的残余振动,将重复定位精度提升至微米级水平,满足先进制程对搬运精度的严苛标准。
- 核心部件层面,公司完成了高转矩密度伺服电机、高分辨率编码器及紧凑型驱动器的自主设计。特别是在真空环境下,针对散热难、材料放气等特殊挑战,昀智科技开发了适用于真空机械手的低发热伺服电机和专用驱动器,破解了真空搬运场景下长期依赖进口的难题。
- 可靠性与洁净度层面,从润滑管理、材料选型到密封设计,全链条贯彻洁净度控制。自主研发的伺服系统通过了Class 10洁净度测试与长时间寿命验证,确保在晶圆厂7×24小时不间断运行环境下的高可靠性。
截至目前,昀智科技已围绕晶圆搬运机器人及伺服系统积累了数十项发明专利和软件著作权,形成了从驱动器、电机到控制算法的完整知识产权布局,为产品的持续迭代构筑了技术护城河。
三、产品落地:从伺服部件到整机解决方案
基于自主伺服平台,昀智科技打造了系列化晶圆搬运机器人产品,形成"伺服部件+机器人整机+定制化解决方案"的业务矩阵:
-大气晶圆搬运机器人:面向洁净车间内的晶圆传输,搭载自研伺服系统,具备高速度、高精度和高洁净特性,可用于EFEM、 load port等模块,适配SEMI标准接口,方便与刻蚀、薄膜沉积、清洗等工艺设备集成。
- 真空晶圆搬运机器人:针对真空腔体内的晶圆传输需求,采用真空兼容伺服组件与特殊传动设计,在低放气、高可靠性方面具备显著优势,助力国产真空工艺设备摆脱进口依赖。
- 伺服驱动与电机部件:向机器人集成商及设备厂商提供高性能伺服驱动器、伺服电机及运动控制卡,支持EtherCAT等主流工业总线,便于客户进行二次开发与系统集成;同时可根据特殊工况提供定制化伺服解决方案。
目前,昀智科技的产品已在多家晶圆厂和半导体设备商处完成测试验证,逐步进入批量导入阶段,部分指标达到或优于进口同类产品,获得了客户的积极反馈。
四、生态共建:推动产业链协同发展
伺服系统的自主可控,不仅是单一企业的技术攻关,更需要产业链上下游的协同。昀智科技积极与国内晶圆厂、设备商、高校及研究机构开展合作,围绕晶圆搬运的典型工艺场景进行联合验证与优化,推动国产伺服系统在真实产线中快速迭代。公司参与行业标准研讨,倡导建立国产晶圆搬运机器人及伺服部件的测试评价规范,为产业规范化发展贡献力量。
在人才团队方面,昀智科技汇聚了运动控制、电机设计、机器人系统及半导体工艺等领域的资深工程师,核心成员拥有多年半导体装备研发与量产经验,为持续技术创新提供了坚实保障。
###
半导体装备的自主可控,离不开每一个核心部件的精进与突破。昀智科技以晶圆搬运机器人为切入点,深耕高性能伺服系统自主研发,正走出一条从部件到整机的全栈自主化路径。在国产半导体产业链加速崛起的当下,期待昀智科技持续聚焦技术创新与产业落地,与上下游伙伴携手,为中国半导体制造的自主可控注入"智能"动力。
最新产品